A mesterséges intelligencia következő fejlődési lépcsője már nem kizárólag az adatok elemzéséről szól.
A Physical AI, vagyis a fizikai mesterséges intelligencia olyan gépeket és rendszereket hozhat létre, amelyek érzékelik környezetüket, értelmezik a helyzetet, döntéseket hoznak, majd ezeket fizikai műveletekké alakítják. Ehhez azonban az MI önmagában nem elegendő: szenzorokra, helyi számítási kapacitásra, nagy sebességű kommunikációra és fejlett robotikára is szükség van.
Az ipari digitalizáció hosszú ideig elsősorban az adatok összegyűjtésére, továbbítására és elemzésére koncentrált. A következő lépcsőfokot azok a rendszerek jelenthetik, amelyek az elemzés eredményét közvetlenül visszacsatolják a fizikai folyamatokba. A Physical AI lényege éppen ez: a digitális intelligencia összekapcsolása a valódi környezet érzékelésével és a gépek fizikai cselekvőképességével.
A hagyományos automatizálásban a gépek működését jellemzően előre meghatározott szabályok, programok és folyamatlépések határozzák meg. Az intelligensebb rendszerek ezzel szemben képesek lehetnek a változó környezethez alkalmazkodni, felismerni a korábban pontosan nem definiált helyzeteket, majd az aktuális információk alapján módosítani működésüket. Ehhez egy zárt szabályozási kör szükséges: érzékelés, értelmezés, döntéshozatal és végrehajtás.
A szenzor az intelligens gép érzékszerve
A folyamat első eleme a fizikai környezet pontos érzékelése. A korszerű gépekben egyre több szenzor méri többek között a hőmérsékletet, nyomást, rezgést, pozíciót, sebességet vagy az optikai jellemzőket. Kamerák, lidarok és más érzékelők egészíthetik ki ezeket az adatforrásokat.
Az igazi előrelépést azonban nem feltétlenül az egyes szenzorok pontosságának növekedése jelenti, hanem a különböző érzékelőkből származó információk együttes feldolgozása. A sensor fusion, vagyis a szenzorfúzió segítségével a rendszer több adatforrásból állíthat össze egységes képet egy gép vagy folyamat aktuális állapotáról.
Ennek különösen nagy jelentősége lehet az állapotfelügyeletben. Egy berendezés meghibásodásának előjeleit sok esetben nem egyetlen mérési érték jelzi. A rezgések, hőmérsékleti változások, teljesítményfelvétel és más paraméterek együttes elemzésével viszont korábban felismerhetők lehetnek a rendellenességek. Ez teremti meg az adaptív folyamatok és a prediktív karbantartás egyik technológiai alapját.
Döntés közvetlenül a gép mellett
A Physical AI második fontos építőeleme az edge computing, illetve az edge intelligence. Az ipari rendszerekben ugyanis nem mindig célszerű minden adatot egy távoli adatközpontba vagy felhőszolgáltatásba továbbítani, majd ott feldolgozni. Sok alkalmazás milliszekundumos reakcióidőt követel.
A korszerű érzékelők, ipari számítógépek és beágyazott rendszerek ezért egyre nagyobb helyi számítási teljesítménnyel rendelkeznek. A gépi tanulási modellek így közvetlenül a gépen vagy annak közelében futtathatók. Ehhez nagy teljesítményű, ugyanakkor energiahatékony chipekre van szükség.
A helyi adatfeldolgozás révén például egy gyártógép még a folyamat közben felismerheti a minőségi eltérést, és azonnal korrigálhatja a megfelelő paramétert. Hasonló módon a kopás első jelei is azonosíthatók anélkül, hogy valamennyi nyers mérési adatot központi rendszerekbe kellene továbbítani. Ez csökkentheti a hálózat terhelését, gyorsíthatja a reakciót és bizonyos alkalmazásokban az energiafelhasználást is mérsékelheti.
A mesterséges intelligencia az elemző központ
A harmadik építőelem maga a mesterséges intelligencia. A Physical AI esetében az MI feladata nem egyszerűen az adatok osztályozása, hanem az érzékelőkből származó információk értelmezése és a megfelelő műveletek meghatározása.
Ebben a gépi tanulás és a mintafelismerés mellett egyre nagyobb szerepet kaphat a generatív mesterséges intelligencia. Különösen érdekes fejlődési irányt jelentenek az úgynevezett foundation modellek, valamint a Vision-Language-Action, röviden VLA modellek.
A VLA megközelítés összekapcsolja a vizuális információkat, a nyelvet és az adott helyzet kontextusát. Egy ilyen rendszer elvileg képes lehet arra, hogy érzékelje a környezetét, megértse a természetes nyelven megfogalmazott utasításokat, értelmezze a váratlan helyzeteket, majd megfelelő műveleteket határozzon meg például egy robotkar vagy más aktuátor számára.
Ez azonban nem jelenti a hagyományos algoritmusok eltűnését. A determinisztikus szabályozási, vezérlési és biztonsági feladatokban továbbra is meghatározó szerepük marad. A két világ kombinációja különösen fontos lehet: a generatív MI a környezet értelmezését, a kontextus felismerését és a tervezést támogathatja, míg a klasszikus vezérléstechnika a pontos és megbízható végrehajtást biztosíthatja.
5G és később 6G kapcsolhatja össze a rendszereket
Egy intelligens gép ritkán működik teljesen elszigetelten. A Physical AI negyedik alapvető területe ezért a kommunikáció. A gépeknek, szenzoroknak, robotoknak és informatikai rendszereknek gyorsan, biztonságosan és lehetőleg kis késleltetéssel kell adatokat cserélniük.
Ebben egyre nagyobb szerepet játszhatnak az ipari 5G-hálózatok, hosszabb távon pedig a 6G-technológiák. A vezeték nélküli kommunikáció különösen azokban a gyártási környezetekben jelenthet előnyt, ahol mobil vagy rendszeresen áthelyezett berendezéseket, autonóm járműveket és rugalmasan átalakítható gyártócellákat alkalmaznak.
Legalább ilyen fontosak azonban az egységes kommunikációs protokollok és adatmodellek. Hiába áll rendelkezésre nagy sebességű hálózat, ha a különböző gyártók gépei és alkalmazásai nem tudják egységesen értelmezni az adatokat. A szabványosítás ezért a Physical AI egyik alapfeltétele: az interoperabilitás teszi lehetővé, hogy az információ ne elszigetelt adatszigetekben maradjon, hanem a teljes gyártási folyamatban felhasználható legyen.
Amikor a döntésből mozgás lesz
Az ötödik építőelem a fejlett robotika és az adaptív aktuátortechnika. A szenzorok érzékelik a környezetet, az MI értelmezi az információkat és meghatározza a szükséges reakciót, de végül egy fizikai rendszernek kell végrehajtania a döntést.
A modern robotok egyre kevésbé kizárólag mereven programozott mozgássorokat hajtanak végre. A pontosabb vezérlések, fejlettebb hajtások, erő- és nyomatékérzékelők, kamerák, valamint az MI szorosabb integrációja lehetővé teszi, hogy a robot mozgását az aktuális körülményekhez igazítsa.
Ez különösen fontos lehet a kollaboratív robotok, az autonóm mobil robotok és az adaptív megfogók esetében. Az ilyen berendezéseknek olyan környezetben is működniük kell, ahol a tárgyak helyzete, a rendelkezésre álló tér vagy akár a feladat részletei is változhatnak. A cél nem egyszerűen az előre programozott művelet ismétlése, hanem a változások érzékelése és a végrehajtás megfelelő módosítása.
Zárt körben működő intelligencia
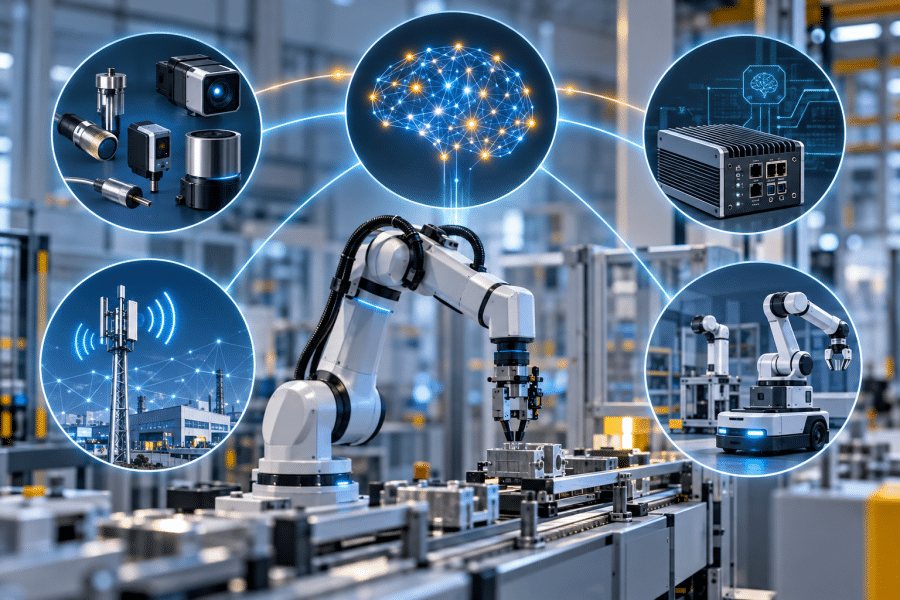
A Physical AI valódi jelentőségét tehát nem valamelyik önálló technológia adja. A lényeg az öt terület együttműködése. A szenzorok létrehozzák a fizikai környezet digitális reprezentációját, az edge rendszerek gyorsan feldolgozzák az adatokat, a mesterséges intelligencia értelmezi a helyzetet, a kommunikáció összekapcsolja a szükséges rendszereket, végül a robotika és az aktuátorok végrehajtják a meghozott döntést. Ezzel bezárul a szabályozási kör: érzékelés – értelmezés – döntés – cselekvés.
Forrás: MM
Ha feliratkozik a Műszaki Magazin Hírlevelére, sosem marad le a híreinkről! További friss híreket talál a Műszaki Magazin főoldalán! Csatlakozzon hozzánk a Facebookon is!